Domain pikettdienst.de kaufen?
Wir ziehen mit dem Projekt
pikettdienst.de um.
Sind Sie am Kauf der Domain
pikettdienst.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain pikettdienst.de kaufen?
Wie schließt man Vibrationsmotoren an einen Motortreiber an?
Um Vibrationsmotoren an einen Motortreiber anzuschließen, müssen Sie zunächst die Anschlüsse des Vibrationsmotors identifizieren. In der Regel haben Vibrationsmotoren zwei Anschlüsse: einen für die positive Spannung und einen für die Masse. Verbinden Sie dann den positiven Anschluss des Vibrationsmotors mit dem entsprechenden Ausgang des Motortreibers und den Masseanschluss mit dem GND-Anschluss des Treibers. Stellen Sie sicher, dass die Spannung und der Strom des Treibers mit den Spezifikationen des Vibrationsmotors kompatibel sind. **
Wann wird aus Rufbereitschaft Bereitschaftsdienst?
Rufbereitschaft wird in Bereitschaftsdienst umgewandelt, wenn der Mitarbeiter aktiv tätig werden muss, sobald er gerufen wird. Dies kann beispielsweise der Fall sein, wenn der Mitarbeiter innerhalb einer bestimmten Zeit am Arbeitsplatz sein muss, um eine Störung zu beheben. Im Gegensatz zur Rufbereitschaft, bei der der Mitarbeiter nur im Notfall reagieren muss, ist der Bereitschaftsdienst eine aktive Arbeitszeit, die entsprechend vergütet werden muss. Die genauen Regelungen zur Umwandlung von Rufbereitschaft in Bereitschaftsdienst können je nach Unternehmen und Arbeitsvertrag variieren. In vielen Fällen ist jedoch festgelegt, ab welchem Zeitpunkt die Rufbereitschaft als Bereitschaftsdienst gilt. **
Ähnliche Suchbegriffe für Igus-Motortreiber-Motor-Robotik
Top-Angebote
Produkte zum Begriff Igus-Motortreiber-Motor-Robotik:
-
Joy-it Nema 14 (Diverse, Motor), Robotik ModulDieser kleine Schrittmotor kann optimal für kleinere Aufgaben in den Bereichen Automatisierung, CNC (z. B. Gravierlaser, 3D-Druck usw.) oder Robotik eingesetzt werden. Die kleine Bauform und das geringe Gewicht prädestinieren diesen Schrittmotor für Projekte mit geringem Bauraum und/oder begrenzter Gewichtskapazität.26,23 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Nema 23 - 02 (Motor), Robotik ModulDer Nema 23 - 02 Schrittmotor von Joy-it ist ein leistungsstarkes Robotikmodul, das sich ideal für Anwendungen in der Automatisierung, CNC-Technik und Robotik eignet. Mit einem Haltemoment von 1,2 Nm und einem Schrittwinkel von 1,8° bietet dieser Motor eine präzise Steuerung und hohe Effizienz. Der Motor ist für den Betrieb bei einer Nennspannung von 3 V und einem Nennstrom von 2,5 A ausgelegt, was ihn zu einer zuverlässigen Wahl für verschiedene Projekte macht. Die kompakte Bauweise mit Abmessungen von 56 x 56 x 56 mm ermöglicht eine einfache Integration in unterschiedliche Systeme. Der Nema 23 - 02 ist somit eine ausgezeichnete Wahl für alle, die eine robuste und präzise Motorlösung suchen. - Haltemoment von 1,2 Nm für hohe Leistung - 200 Schritte pro Umdrehung für präzise Steuerung - 2 Phasen mit 1,2 Ω Phasenwiderstand - Geeignet für CNC-Maschinen und Robotikanwendungen - Hergestellt in Deutschland für hohe Qualität.29,63 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter


-
Was ist der Unterschied zwischen Bereitschaft und Rufbereitschaft?
Der Unterschied zwischen Bereitschaft und Rufbereitschaft liegt hauptsächlich in der Art und Weise, wie die Mitarbeiter erreichbar sein müssen. Bei Bereitschaft sind die Mitarbeiter aktiv im Dienst und müssen sofort einsatzbereit sein, während bei Rufbereitschaft die Mitarbeiter außerhalb der regulären Arbeitszeiten erreichbar sein müssen, aber nicht unbedingt am Arbeitsplatz sein müssen. Während Bereitschaft oft mit einer höheren Vergütung verbunden ist, wird Rufbereitschaft in der Regel mit einer geringeren Vergütung oder zusätzlichen Freizeit ausgeglichen. In beiden Fällen müssen die Mitarbeiter jedoch in der Lage sein, schnell zu reagieren und ihre Arbeit aufzunehmen, wenn sie gerufen werden. **
-
Was ist der Unterschied zwischen einem Bereitschaftsdienst und einer Rufbereitschaft?
Der Unterschied zwischen einem Bereitschaftsdienst und einer Rufbereitschaft liegt hauptsächlich in der Art und Weise, wie die Arbeitszeit organisiert ist. Beim Bereitschaftsdienst ist die Person aktiv im Dienst und muss jederzeit einsatzbereit sein, um bei Bedarf sofort tätig zu werden. Bei der Rufbereitschaft hingegen ist die Person außerhalb der regulären Arbeitszeit erreichbar und muss im Notfall innerhalb einer bestimmten Zeit am Arbeitsplatz sein. Im Bereitschaftsdienst wird die Arbeitszeit in der Regel als Arbeitszeit vergütet, während bei der Rufbereitschaft oft nur die tatsächlich geleistete Arbeit bezahlt wird. Zudem kann der Bereitschaftsdienst feste Dienstzeiten beinhalten, während die Rufbereitschaft flexibler gestaltet sein kann. In einigen Berufen wie im Gesundheitswesen oder bei Notdiensten können sowohl Bereitschaftsdienst als auch Rufbereitschaft eingesetzt werden, um eine kontinuierliche Versorgung sicherzustellen. **
-
Welchen Motor bevorzugst du, den AMG-Motor oder den M-Motor?
Als KI habe ich keine persönlichen Vorlieben, daher kann ich keine Präferenz für einen bestimmten Motor ausdrücken. Die Wahl zwischen einem AMG-Motor und einem M-Motor hängt von individuellen Vorlieben und Anforderungen ab, wie Leistung, Klang und Fahrerlebnis. Es ist ratsam, beide Motoren zu testen und zu vergleichen, um die beste Entscheidung zu treffen. **
-
Was ist Robotik?
Was ist Robotik? Robotik ist ein interdisziplinäres Forschungsgebiet, das sich mit der Konstruktion, dem Betrieb und der Anwendung von Robotern befasst. Roboter sind programmierbare Maschinen, die in der Lage sind, Aufgaben autonom oder ferngesteuert auszuführen. Sie werden in verschiedenen Bereichen eingesetzt, wie z.B. in der Industrie, Medizin, Raumfahrt und Unterhaltung. Die Robotik vereint Aspekte aus der Informatik, Elektrotechnik, Mechanik und Künstlichen Intelligenz, um komplexe Systeme zu entwickeln, die menschenähnliche Fähigkeiten besitzen. **

Was ist eurer Meinung nach schlimmer: Schicht oder Rufbereitschaft?
Das hängt von verschiedenen Faktoren ab und kann individuell unterschiedlich empfunden werden. Schichtarbeit kann belastend sein, da sie den natürlichen Schlaf-Wach-Rhythmus stört und zu Schlafstörungen und gesundheitlichen Problemen führen kann. Rufbereitschaft kann jedoch auch stressig sein, da man jederzeit erreichbar sein muss und sich nicht frei von der Arbeit lösen kann. Letztendlich kommt es darauf an, wie gut man mit den jeweiligen Arbeitsbedingungen umgehen kann. **
Warum heisst der Boxer Motor Boxer Motor?
Der Boxer Motor wird so genannt, weil die Kolben des Motors horizontal gegenüberliegend angeordnet sind und sich wie Boxer in einem Ring gegenüberstehen. Diese Anordnung sorgt für eine besonders flache Bauweise des Motors. Zudem sorgt die gegenläufige Bewegung der Kolben für eine ausgeglichene Massenwirkung und reduziert Vibrationen. Diese Bauweise ist typisch für Motoren von Subaru und Porsche. Insgesamt bietet der Boxer Motor eine gute Balance zwischen Leistung, Effizienz und Laufruhe. **
Top-Angebote
Produkte zum Begriff Igus-Motortreiber-Motor-Robotik:
-
igus Motortreiber (Motor), Robotik ModulSofort einsatzbereit Spannungsquelle und Motor anschliessen: Schon kann losgelegt werden. Keine umständliche Softwareinstallation oder aufwendige Verdrahtung von diversen zusätzlichen Schaltern und Sensoren. Einfache Steuerung Über die intuitiv zu bedienenden Drehelemente können Sie ohne Vorkenntnisse die Geschwindigkeit und Kraftbegrenzung des angeschlossenen Motors einstellen. Eine Verfahrbewegung kann durch die beiden Taster auf der Frontseite der dryve D3 gestartet werden.234,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
igus Motortreiber D3 dryveSofort einsatzbereit Spannungsquelle und Motor anschließen: Schon kann losgelegt werden. Keine umständliche Software Installation oder aufwendige Verdrahtung von diversen zusätzlichen Schaltern und Sensoren. Einfache Steuerung Über die intuitiv zu bedienenden Drehelemente können Sie ohne Vorkenntnisse die Geschwindigkeit und Kraftbegrenzung des angeschlossenen Motors einstellen. Eine Verfahrbewegung kann durch die beiden Taster auf der Frontseite der dryve D3 gestartet werden.234,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie schließt man Vibrationsmotoren an einen Motortreiber an?
Um Vibrationsmotoren an einen Motortreiber anzuschließen, müssen Sie zunächst die Anschlüsse des Vibrationsmotors identifizieren. In der Regel haben Vibrationsmotoren zwei Anschlüsse: einen für die positive Spannung und einen für die Masse. Verbinden Sie dann den positiven Anschluss des Vibrationsmotors mit dem entsprechenden Ausgang des Motortreibers und den Masseanschluss mit dem GND-Anschluss des Treibers. Stellen Sie sicher, dass die Spannung und der Strom des Treibers mit den Spezifikationen des Vibrationsmotors kompatibel sind. **
-
Wann wird aus Rufbereitschaft Bereitschaftsdienst?
Rufbereitschaft wird in Bereitschaftsdienst umgewandelt, wenn der Mitarbeiter aktiv tätig werden muss, sobald er gerufen wird. Dies kann beispielsweise der Fall sein, wenn der Mitarbeiter innerhalb einer bestimmten Zeit am Arbeitsplatz sein muss, um eine Störung zu beheben. Im Gegensatz zur Rufbereitschaft, bei der der Mitarbeiter nur im Notfall reagieren muss, ist der Bereitschaftsdienst eine aktive Arbeitszeit, die entsprechend vergütet werden muss. Die genauen Regelungen zur Umwandlung von Rufbereitschaft in Bereitschaftsdienst können je nach Unternehmen und Arbeitsvertrag variieren. In vielen Fällen ist jedoch festgelegt, ab welchem Zeitpunkt die Rufbereitschaft als Bereitschaftsdienst gilt. **
-
Was ist der Unterschied zwischen Bereitschaft und Rufbereitschaft?
Der Unterschied zwischen Bereitschaft und Rufbereitschaft liegt hauptsächlich in der Art und Weise, wie die Mitarbeiter erreichbar sein müssen. Bei Bereitschaft sind die Mitarbeiter aktiv im Dienst und müssen sofort einsatzbereit sein, während bei Rufbereitschaft die Mitarbeiter außerhalb der regulären Arbeitszeiten erreichbar sein müssen, aber nicht unbedingt am Arbeitsplatz sein müssen. Während Bereitschaft oft mit einer höheren Vergütung verbunden ist, wird Rufbereitschaft in der Regel mit einer geringeren Vergütung oder zusätzlichen Freizeit ausgeglichen. In beiden Fällen müssen die Mitarbeiter jedoch in der Lage sein, schnell zu reagieren und ihre Arbeit aufzunehmen, wenn sie gerufen werden. **
-
Was ist der Unterschied zwischen einem Bereitschaftsdienst und einer Rufbereitschaft?
Der Unterschied zwischen einem Bereitschaftsdienst und einer Rufbereitschaft liegt hauptsächlich in der Art und Weise, wie die Arbeitszeit organisiert ist. Beim Bereitschaftsdienst ist die Person aktiv im Dienst und muss jederzeit einsatzbereit sein, um bei Bedarf sofort tätig zu werden. Bei der Rufbereitschaft hingegen ist die Person außerhalb der regulären Arbeitszeit erreichbar und muss im Notfall innerhalb einer bestimmten Zeit am Arbeitsplatz sein. Im Bereitschaftsdienst wird die Arbeitszeit in der Regel als Arbeitszeit vergütet, während bei der Rufbereitschaft oft nur die tatsächlich geleistete Arbeit bezahlt wird. Zudem kann der Bereitschaftsdienst feste Dienstzeiten beinhalten, während die Rufbereitschaft flexibler gestaltet sein kann. In einigen Berufen wie im Gesundheitswesen oder bei Notdiensten können sowohl Bereitschaftsdienst als auch Rufbereitschaft eingesetzt werden, um eine kontinuierliche Versorgung sicherzustellen. **
Ähnliche Suchbegriffe für Igus-Motortreiber-Motor-Robotik
-
Joy-it Nema 14 (Diverse, Motor), Robotik ModulDieser kleine Schrittmotor kann optimal für kleinere Aufgaben in den Bereichen Automatisierung, CNC (z. B. Gravierlaser, 3D-Druck usw.) oder Robotik eingesetzt werden. Die kleine Bauform und das geringe Gewicht prädestinieren diesen Schrittmotor für Projekte mit geringem Bauraum und/oder begrenzter Gewichtskapazität.26,23 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Nema 23 - 02 (Motor), Robotik ModulDer Nema 23 - 02 Schrittmotor von Joy-it ist ein leistungsstarkes Robotikmodul, das sich ideal für Anwendungen in der Automatisierung, CNC-Technik und Robotik eignet. Mit einem Haltemoment von 1,2 Nm und einem Schrittwinkel von 1,8° bietet dieser Motor eine präzise Steuerung und hohe Effizienz. Der Motor ist für den Betrieb bei einer Nennspannung von 3 V und einem Nennstrom von 2,5 A ausgelegt, was ihn zu einer zuverlässigen Wahl für verschiedene Projekte macht. Die kompakte Bauweise mit Abmessungen von 56 x 56 x 56 mm ermöglicht eine einfache Integration in unterschiedliche Systeme. Der Nema 23 - 02 ist somit eine ausgezeichnete Wahl für alle, die eine robuste und präzise Motorlösung suchen. - Haltemoment von 1,2 Nm für hohe Leistung - 200 Schritte pro Umdrehung für präzise Steuerung - 2 Phasen mit 1,2 Ω Phasenwiderstand - Geeignet für CNC-Maschinen und Robotikanwendungen - Hergestellt in Deutschland für hohe Qualität.29,63 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
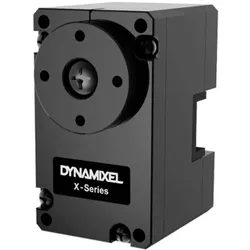
Robotis DYNAMIXEL XL330-M288-T (Motor), Robotik ModulDer DYNAMIXEL XL330-M288-T ist ein hochentwickelter Netzwerk-Servomotor aus der renommierten Dynamixel X-Serie von ROBOTIS. Dieser Servomotor zeichnet sich durch seine kontaktlosen Magnet-Encoder aus, die eine präzise Steuerung und 360°-Rotationen ermöglichen. Mit einer maximalen Geschwindigkeit von 104 U/min und einem Drehmoment von bis zu 0,52 N·m bei einer Betriebsspannung von 5 V bietet der XL330-M288-T eine beeindruckende Leistung. Trotz seines hohen Leistungsniveaus wiegt der Motor lediglich 18 g, was ihn zu einer idealen Wahl für eine Vielzahl von Anwendungen macht, bei denen Gewicht und Leistung entscheidend sind. Die interne Steuerung erfolgt über einen 64 MHz Cortex M0, der eine hohe Reaktionsgeschwindigkeit und Effizienz gewährleistet. Der Servomotor ist für den Einsatz in verschiedenen Robotikanwendungen konzipiert und bietet eine Stellgenauigkeit von 0,088° bei 4096 Schritten, was eine präzise Positionierung ermöglicht. - Kontaktloser Magnet-Encoder für präzise Steuerung - Maximale Geschwindigkeit von 104 U/min - Drehmoment von bis zu 0,52 N·m bei 5 V - Stellgenauigkeit von 0,088° mit 4096 Schritten - Leichtgewicht von nur 18 g für vielseitige Anwendungen.71,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Nema 34 (Diverse, Motor), Robotik ModulDieser NEMA-34 Hochdrehmoment-Schrittmotor eignet sich auch für die grössten Projekte, wie CNC-Anwendungen und Robotik. Mit seinem hohen Drehmoment von 11 Nm ist er auch hohen Anforderungen gewachsen.104,94 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Welchen Motor bevorzugst du, den AMG-Motor oder den M-Motor?
Als KI habe ich keine persönlichen Vorlieben, daher kann ich keine Präferenz für einen bestimmten Motor ausdrücken. Die Wahl zwischen einem AMG-Motor und einem M-Motor hängt von individuellen Vorlieben und Anforderungen ab, wie Leistung, Klang und Fahrerlebnis. Es ist ratsam, beide Motoren zu testen und zu vergleichen, um die beste Entscheidung zu treffen. **
-
Was ist Robotik?
Was ist Robotik? Robotik ist ein interdisziplinäres Forschungsgebiet, das sich mit der Konstruktion, dem Betrieb und der Anwendung von Robotern befasst. Roboter sind programmierbare Maschinen, die in der Lage sind, Aufgaben autonom oder ferngesteuert auszuführen. Sie werden in verschiedenen Bereichen eingesetzt, wie z.B. in der Industrie, Medizin, Raumfahrt und Unterhaltung. Die Robotik vereint Aspekte aus der Informatik, Elektrotechnik, Mechanik und Künstlichen Intelligenz, um komplexe Systeme zu entwickeln, die menschenähnliche Fähigkeiten besitzen. **
-
Was ist eurer Meinung nach schlimmer: Schicht oder Rufbereitschaft?
Das hängt von verschiedenen Faktoren ab und kann individuell unterschiedlich empfunden werden. Schichtarbeit kann belastend sein, da sie den natürlichen Schlaf-Wach-Rhythmus stört und zu Schlafstörungen und gesundheitlichen Problemen führen kann. Rufbereitschaft kann jedoch auch stressig sein, da man jederzeit erreichbar sein muss und sich nicht frei von der Arbeit lösen kann. Letztendlich kommt es darauf an, wie gut man mit den jeweiligen Arbeitsbedingungen umgehen kann. **
-
Warum heisst der Boxer Motor Boxer Motor?
Der Boxer Motor wird so genannt, weil die Kolben des Motors horizontal gegenüberliegend angeordnet sind und sich wie Boxer in einem Ring gegenüberstehen. Diese Anordnung sorgt für eine besonders flache Bauweise des Motors. Zudem sorgt die gegenläufige Bewegung der Kolben für eine ausgeglichene Massenwirkung und reduziert Vibrationen. Diese Bauweise ist typisch für Motoren von Subaru und Porsche. Insgesamt bietet der Boxer Motor eine gute Balance zwischen Leistung, Effizienz und Laufruhe. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.